Évaluation par essais physiques des systèmes de détection d’humain d’un robot enjambeur dans son contexte agricole. Le mannequin est positionné à différents endroits par rapport à la végétation, et sous différentes postures.
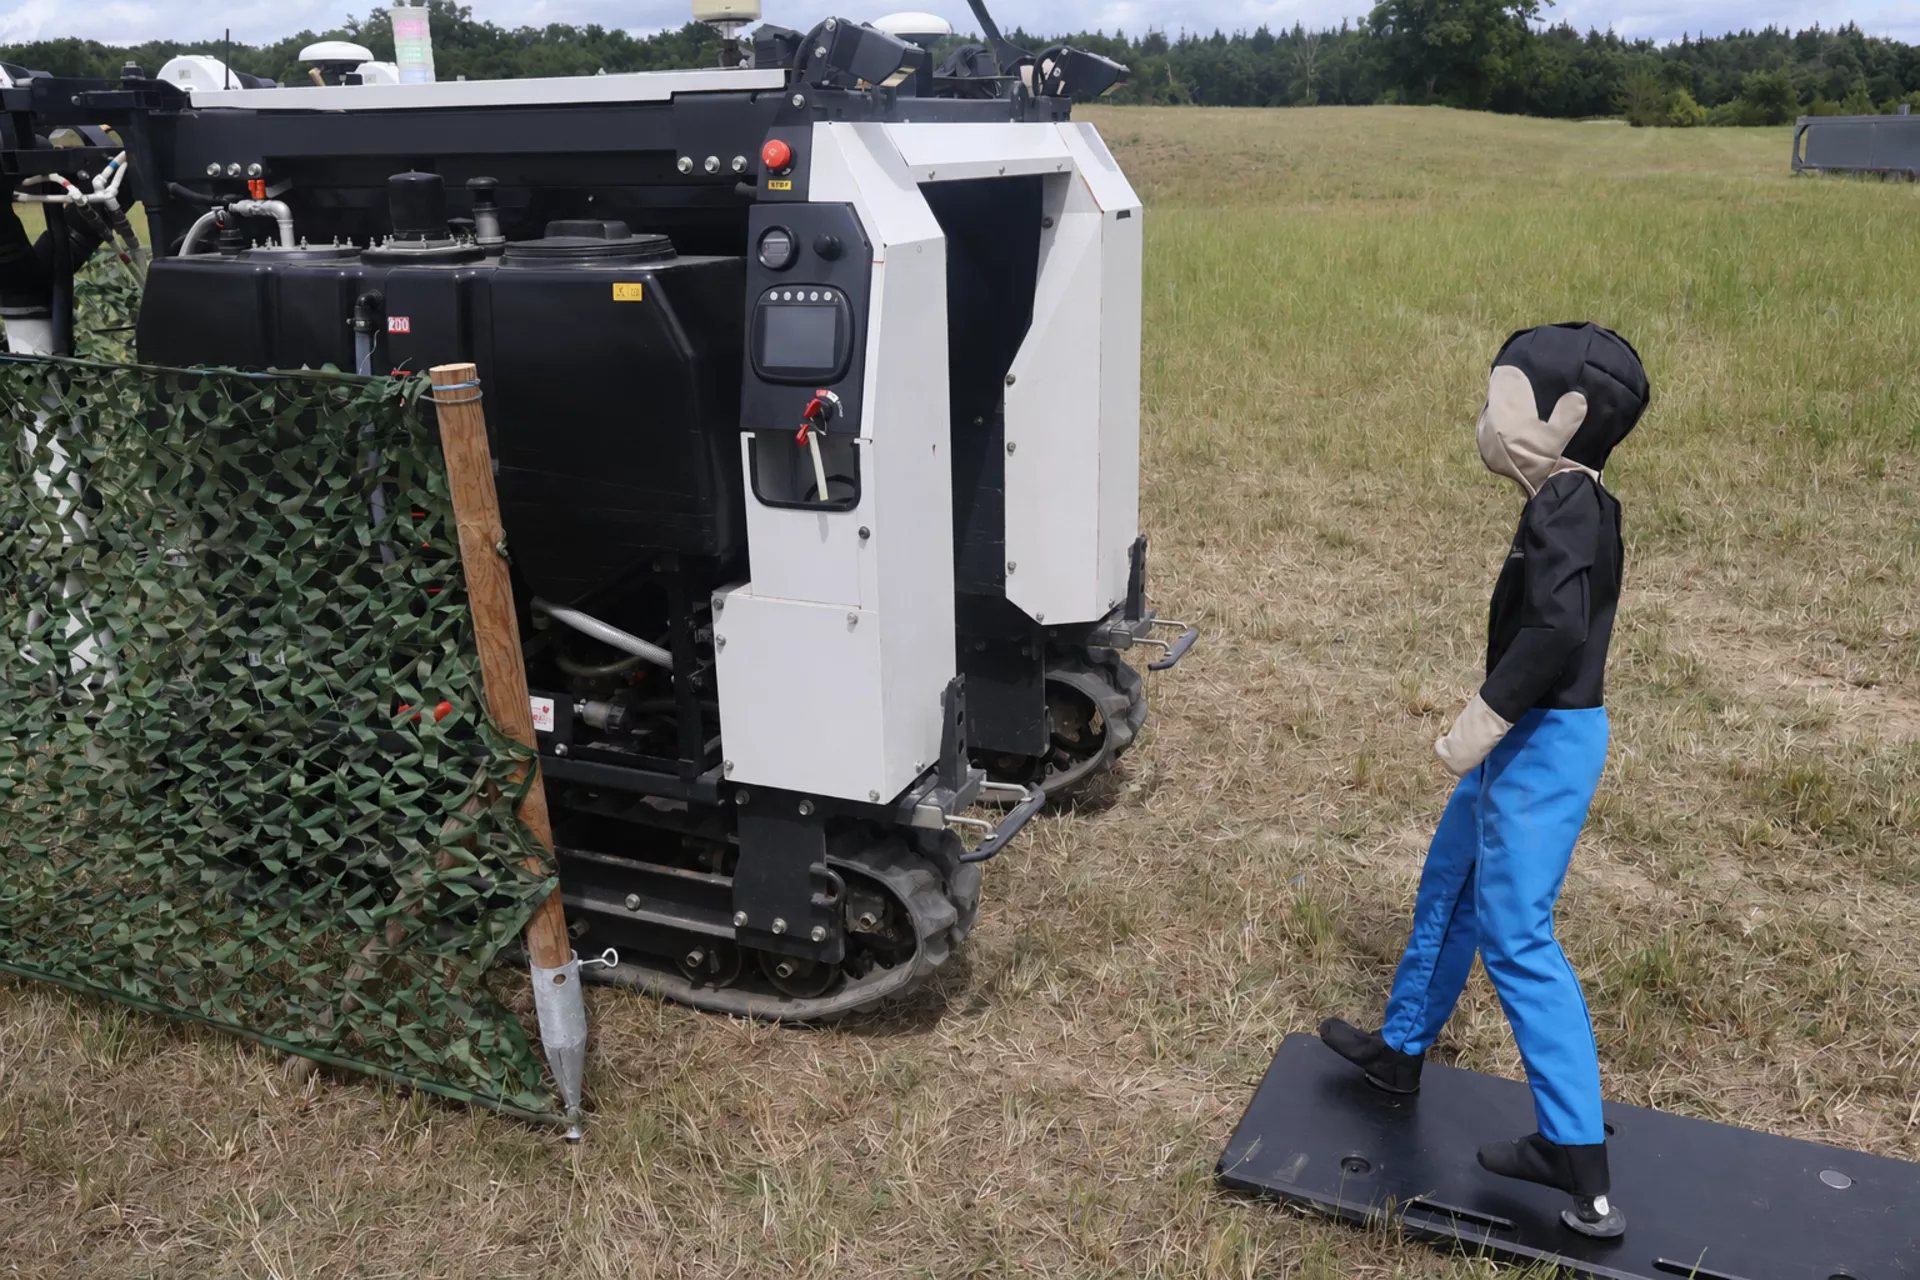
Évaluation par essais physiques des systèmes de détection d’humain d’un robot enjambeur dans son contexte agricole. Le mannequin est positionné à différents endroits par rapport à la végétation, et sous différentes postures.